Darwin 129
Darwin 129 — FPV-платформа для дальних полётов с GPS и отдельными видеосистемами 5,8 или 1,2 ГГц. В источнике названы мотор 2507 и контроллер F4 без полного перечня номеров компонентов.
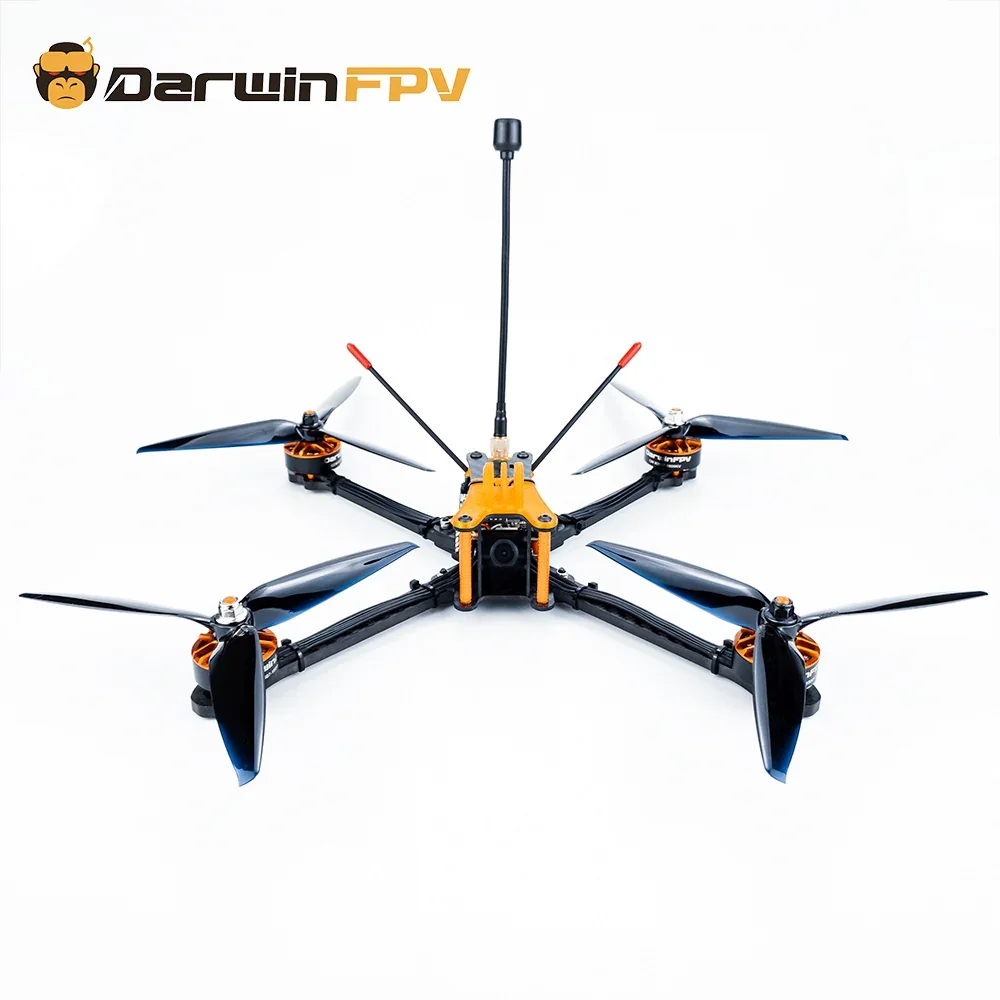
Показана одна из конфигураций Darwin 129. Оснащение зависит от выбранной версии.Фото: DarwinFPV · Изображение производителя; права принадлежат правообладателю. · Источник изображения Официальная JSON-галерея DarwinFPV связывает эту модель с изображением производителя. Загруженный файл сохранён без изменений.
Характеристики.
Ниже приведены заявленные производителем характеристики. Условия испытаний и сведения о комплектации проверяйте в исходной документации.
- Спутниковая навигация
- Да
- Просмотр видео через очки
- Да
- Модель мотора
- 2507
- Модель полётной платы
- F4 FC
Все характеристики
Данные есть для 9 из 120 характеристик
Значения могут относиться к разным камерам, аккумуляторам и регионам работы. Рядом с каждым значением указаны конфигурация, условия и источник. Отсутствие данных о функции не означает, что её нет.
- Назначение и тип аппарата
- FPVДронpublished-model
Неисключительная классификация по названию и описанию производителя; ручной FPV-полёт не является автослежением.
- Максимальная полезная нагрузка
- 1500 гДронpublished-build
Заявленная максимальная нагрузка, не максимальная взлётная масса и не масса готового аппарата. Методика не указана.
- Просмотр видео через очки
- ДаВидеосистемаanalog-5-8
Указанная FPV-видеосистема; точные модели очков, слежение за головой и управление движением из этого не выводятся.
ДаВидеосистемаanalog-1-2Указанная FPV-видеосистема; точные модели очков, слежение за головой и управление движением из этого не выводятся.
- Видеосистемы FPV
- Диапазоны радиосвязи
- Модель полётной платы
- F4 FCПолётный контроллерpublished-build
Только обозначение контроллера производителя; точная модель платы и микроконтроллера не приведена.
- Модель мотора
- 2507Моторpublished-build
Опубликованное обозначение мотора; размеры статора и неуказанное KV из номера не выводятся.
Источники производителя
Источники проверены 14 нояб. 2026 г.. Характеристики могут зависеть от аксессуаров, прошивки и региона.